Robótica
Por qué un robot con Arduino se reinicia al arrancar los motores
Al arrancar, los motores pueden demandar más corriente y provocar una caída de tensión que reinicia la placa. Aprende a revisar batería, driver y conexiones antes de cambiar el código.
Por YatzarPublicado el 3 min de lectura
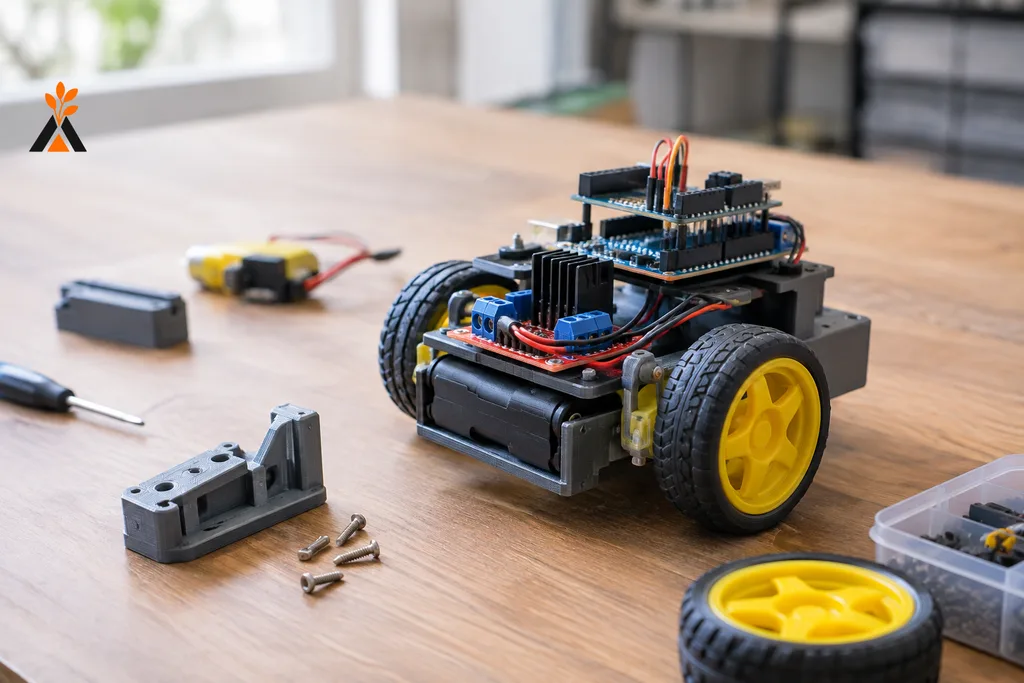
Un robot que se reinicia justo cuando arrancan las ruedas no siempre tiene un problema de código. A menudo, la causa está en la alimentación: los motores piden más corriente al empezar a girar y la tensión puede caer. Antes de cambiar el programa, conviene revisar el motor, el driver y las conexiones.
Por qué arrancar los motores puede reiniciar la placa
Un motor de corriente continua puede demandar mucha corriente al arrancar, especialmente si mueve una carga o las ruedas están frenadas. Si la batería, los cables o las conexiones no pueden suministrarla, la tensión disponible puede bajar y Arduino reiniciarse, aunque el programa funcione correctamente.
La placa no debe alimentar el motor desde una salida de control. Esa salida sirve para enviar señales, no para entregar la corriente que necesita el motor. Se utiliza un driver compatible entre ambos:
``text Arduino ── señales de control ── Driver ── Motor(es) ↑ alimentación de motor ``
El driver suele tener conexiones para la alimentación de los motores y para la lógica de control. Según el diseño del módulo, ambas pueden venir de una misma fuente o de fuentes distintas. Sigue el esquema del fabricante: no hay un cableado universal.
Comprueba la compatibilidad del motor y del driver
Contrasta la tensión que requiere el motor con el intervalo admitido por el driver y con la tensión real de la batería. Comprueba también la corriente: el driver debe poder soportar la que necesitan los motores, sobre todo al arrancar o si las ruedas se bloquean. La corriente continua y la corriente de pico no son equivalentes; no elijas un módulo guiándote solo por un valor máximo anunciado.
El TB6612FNG sirve para ilustrar por qué hay que revisar la documentación concreta. La hoja de datos del chip indica una alimentación de motor de 2,5 a 13,5 V (documentación del TB6612FNG). En cambio, la placa portadora de Pololu recomienda entre 4,5 y 13,5 V y especifica 1 A continuo por canal (
¿Tienes una idea que quieres fabricar en 3D?
Cuéntanosla. Te ayudamos a definir material, tamaño, acabado y viabilidad, sin compromiso.